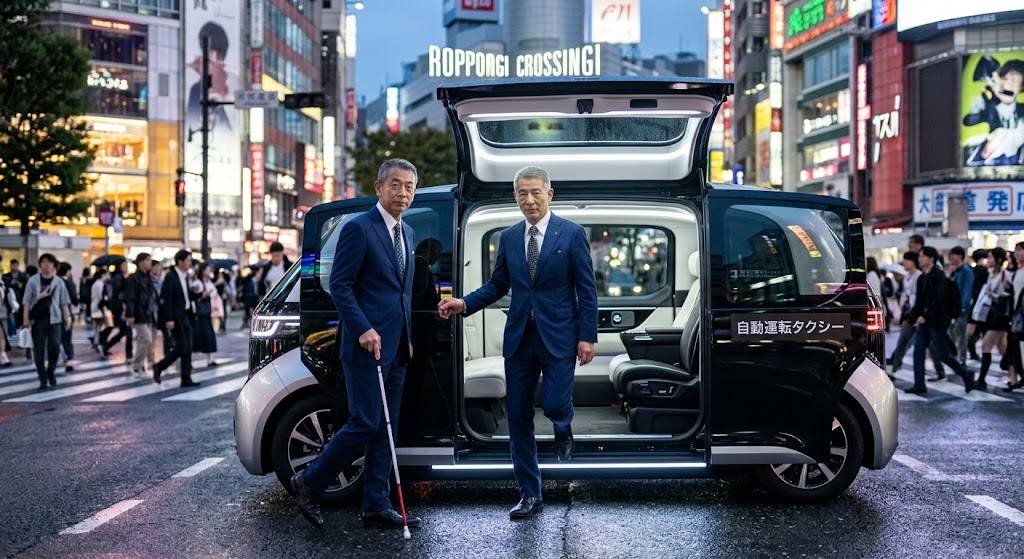
​ライドシェアには安全対策や雇用の保護を理由に強く反対してきた既存のタクシー業界が、一転してドライバーのいらない完全無人タクシーの運行へと舵を切り始めました。2027年の東京における商用化を目指し、日本交通や配車アプリのGO、米Waymoが提携を進めるというニュースは、多くの人々に衝撃を与えています。
​「従業員の雇用を守るというのは建前で、結局は会社さえ生き残ればドライバーはどうなってもいいのか」といった疑問の声があがるのも無理はありません。
​さらに、日本の交通事情は非常に複雑です。狭い路地、車寄せのないビル街、降雪や大雨といった厳しい気候変化など、技術的に乗り越えるべき壁は無数に存在します。しかし、私が福祉支援団体「EYESROOM(アイズルーム)」の代表として、そして一人の重度視覚障害者として最も懸念し、問いかけたいのは、「完全自動運転のタクシーは、私たち視覚障害者を安全かつ確実に目的地まで届けてくれるのか」という点です。
​現在、私は東京都内において、日本交通のオペレーションセンターへ電話し、オフィスビルやホテルの下などにタクシーを配車依頼して移動しています。しかし、現状の有人のタクシーでさえ、大きな問題を抱えています。
​私が指定したビルの正面入口ではなく、タクシーが大通りで待機していたり、あるいは複数の出入口がある大型ビルにおいて、私が指定した出口とはまったく異なる裏側の出口で待たれてしまう事例が頻繁に発生しています。結果として、自分が乗車しようと考えている位置から30メートル、50メートルも離れた場所で、ドライバーがただ待機している状態に陥るのです。
​こうした行き違いについて、私自身もコールセンターへ何度も細かく注意や改善のご要望をお伝えしてきました。しかし、日本交通のように規模が大きくドライバー数が膨大であり、コールセンターのオペレーターも時間帯やシフトで交代してしまうため、個別の注意事項や配慮事項が一貫して引き継がれないという運用の限界が存在します。
​さらに物理的な問題として、私が指定した乗車位置に他の車が何台も駐車していると、タクシーはそこに停車できず、指定場所からかなり離れた場所に停車してそのまま待ち続けてしまうという問題も多発しています。
​ドライバー側が機転を利かせて電話をかけてくれれば「もう少し先の交差点です」「正面玄関の前です」と調整ができますが、配慮や融通の利かないドライバーも少なくありません。「車を止めて待っていれば、客のほうが歩いて来るだろう」と考えているのかもしれませんが、目が見えない当事者にとって、目の前ぴったりに車が止まってくれなければ、車両の存在すら認識できず乗車できません。
​また、配車アプリの「GO」を利用した際も同様です。指定した位置の少し手前に停車され、目が見えない私が車を見つけられずにいると、ドライバーは「利用者が現れなかった」と判断し、キャンセルして立ち去ってしまうことがあります。
​大都市・東京では、コールセンターやシステムが個々の利用者の障害特性を24時間把握・共有してくれるわけではありません。地方であれば、同じドライバーや配車担当者が顔なじみとなり、丁寧に対応してくれるケースもありますが、東京の過密な交通環境とシステム化されたオペレーションの中では、そうした個別の配慮は期待しづらいのが現実です。
​人間に頼る現行の配車システムでさえ、こうした連絡不足や停車位置の離脱といった問題が発生している以上、これが完全無人タクシーになった場合、同様の課題(指定場所への到達不能や、他車障害物による遠隔停車)が同じように、あるいはさらに深刻な形で起こるのではないかと強く懸念されます。
​例えば、降ろされた場所が指定位置から数十メートルずれていたとします。都市部であれば通行人に声をかけてビルの入口を教えてもらうことも可能ですが、人通りの少ないエリアや夜間であれば、降り立った場所から自力で目的の建物を見つけることは不可能です。万が一、交通量の多い路上や危険な場所で降ろされてしまえば、命に関わる事態にもなりかねません。
​国土交通省も自動運転レベル4の社会実装に向け、走行エリアや遠隔監視体制の整備、道路法や道路交通法の改正などを進めています。しかし、単に「車両が車道を無人で走れること」だけを目指すのでは、福祉的アプローチやバリアフリーの視点が欠落してしまいます。
​ここで注目すべきは、日本の自動車産業を牽引するトヨタ自動車の動きです。トヨタは単に車を自動化するだけでなく、実証実験都市「ウーブン・シティ(Woven City)」などを通じて、モビリティと都市インフラ、そして住む人々がどのように調和するかという包括的な実証実験を進めています。
​トヨタの目指す自動運転戦略は、単にドライバーを排除してコストを下げることではなく、「Mobility for All(すべての人に移動の自由を)」という理念に基づいています。ウーブン・シティのような先進的な環境では、車両の位置情報精度を高めるだけでなく、歩行者ナビゲーションシステムや街側のセンサー、そして乗客のスマートフォンやウェアラブル端末とのリアルタイムな連動が研究されています。
​完全無人タクシーが視覚障害者にとって真のパートナーとなるためには、こうした車両・都市・端末の三位一体となったソリューションが不可欠です。
​例えば、以下のような技術とルールの確立が必要です。
​第一に、超高精度な位置測定と「ラストワンメートル」の誘導技術です。GPSだけに頼るのではなく、車載カメラやセンサー、街街のインフラが連携し、視覚障害者が立っているピンポイントの数センチメートル前へ正確にアプローチする技術が求められます。
​第二に、車両と乗客を繋ぐ対話型AIインターホンや車外スピーカーの活用です。到着時に車外スピーカーから特定の音や声を出して存在を知らせたり、スマホアプリの音響ガイドやバイブレーションと連動して「あと3メートル右手にドアがあります」と誘導する仕組みが必要です。
​第三に、降車後の安全確保と乗降サポートです。無人タクシーであっても、目的地の敷地内や安全な歩道に確実に停車し、降車後も安全に歩道へ乗れるよう周囲の状況をAIがセンサーで監視し続ける体制が求められます。
​私は、新しいテクノロジーが大好きです。技術の進歩を拒絶するのではなく、前向きに受け入れ、使いこなしていきたいと考えています。2027年に東京で動き出す無人タクシーを、私たち視覚障害者が誰よりもスムーズに乗りこなし、移動の制約を無くしてビジネスや社会活動の可能性を劇的に広げていく。それこそが、私たちが目指すべき未来の姿です。
​自動運転テクノロジーは、健常者の利便性向上や事業者のコスト削減のためだけに存在するのではありません。真に移動に困っている障害者や高齢者といった「移動弱者」の自由を取り戻すためにこそ、その真価が問われています。
​無人タクシーの普及という大きな転換期を迎える今、開発企業、行政、そして障害当事者が共に議論を重ね、誰もが取り残されない移動社会を築いていくことが求められています。テクノロジーの光で一人ひとりの未来を明るく照らすために、私たちEYESROOMも当事者の声を発信し続けてまいります。